
simulink PID控制
创始人
2024-05-28 19:08:03
0次
系列文章目录
文章目录
- 系列文章目录
- 前言
- 一、非线性系统线性化
- 原理
- 二、反馈控制
- 开环控制
- 反馈or闭环控制
- PID Controller
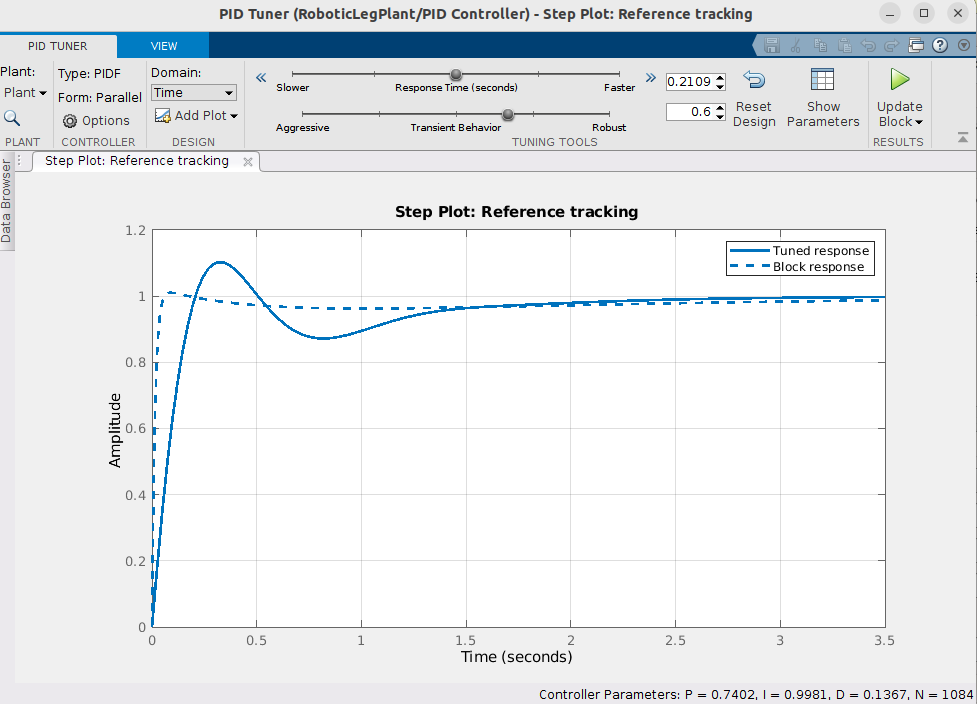
- PID微调
- 案例
- 总结
前言
- 将非线性系统近似线性化
- PIDblock与微调
提示:以下是本篇文章正文内容,下面案例可供参考
一、非线性系统线性化
- 非线性系统输入电流与电机带动物体位移的关系:
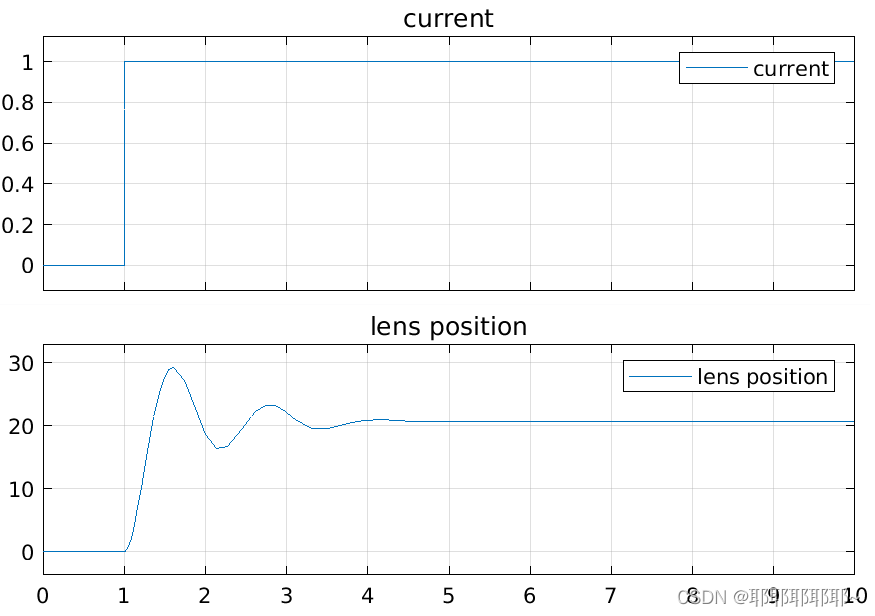
其输入的电流值与最终输出的位移值为非线性关系.
- 在APP标签页下点击
 , 将需要线性化的系统的输入输出分别设置为
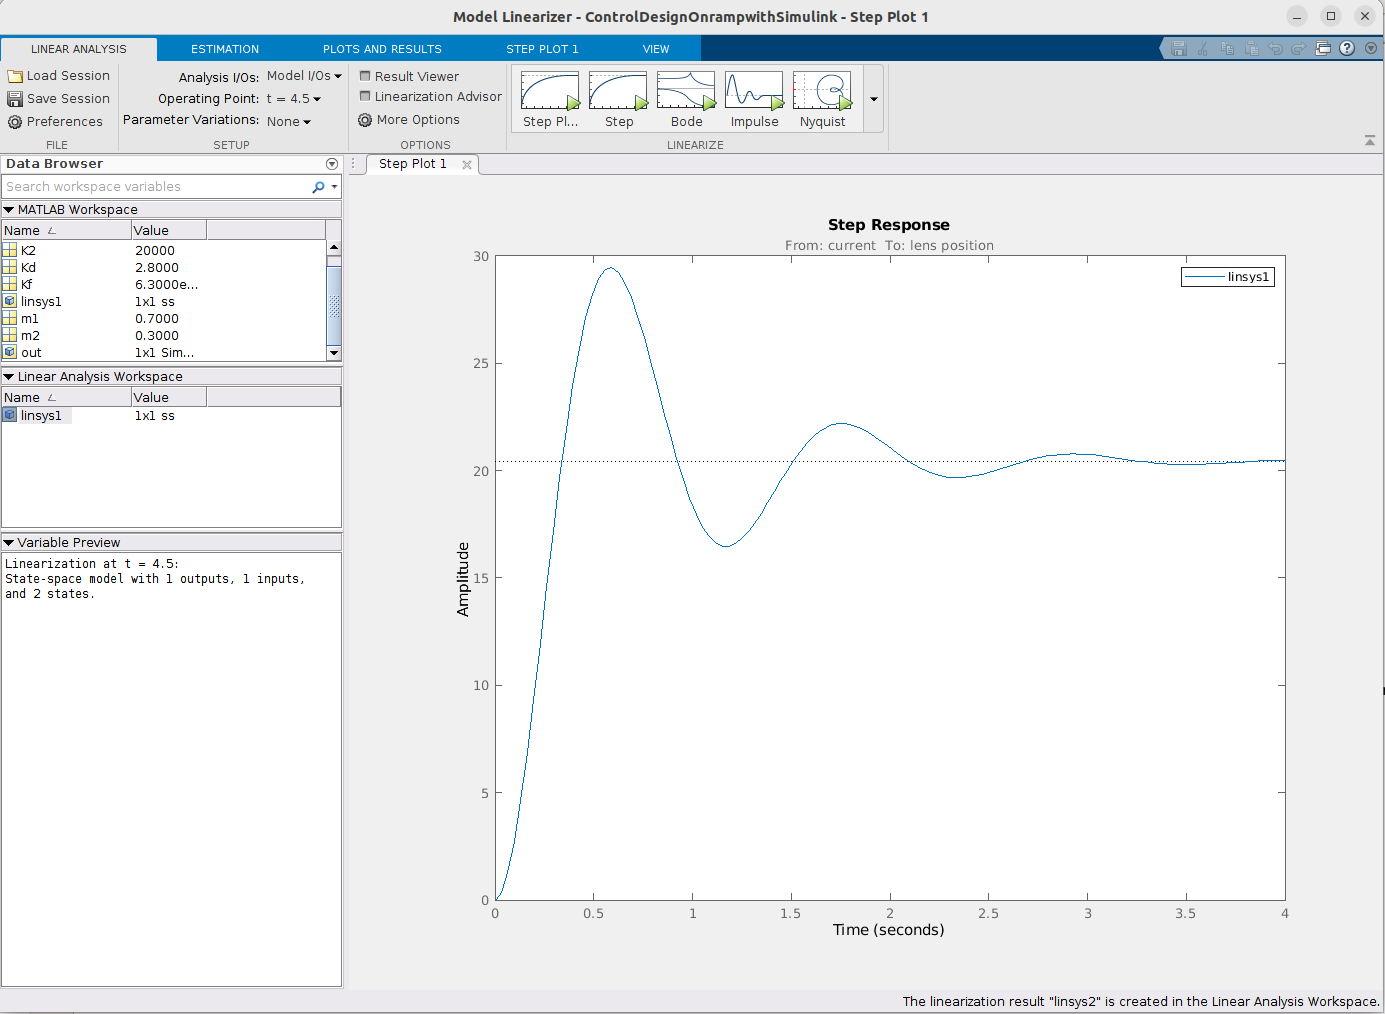
- APPS->Model Linearizer。在SETUP 中设置操作点 这里t=4.5, 然后点击step,会在工作区显示出阶跃响应曲线。将Linear Analysis Workspace中的linsys拖拽至MATLAB Workspace。
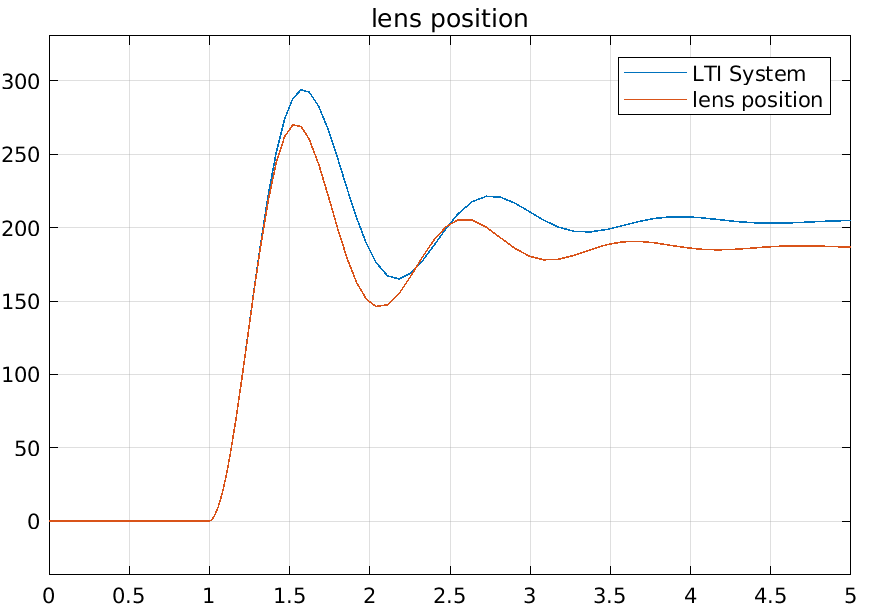
- 添加LTI system模块,将LTI system variable替换为之前新增的变量,比较系统线性化后与原系统的输出
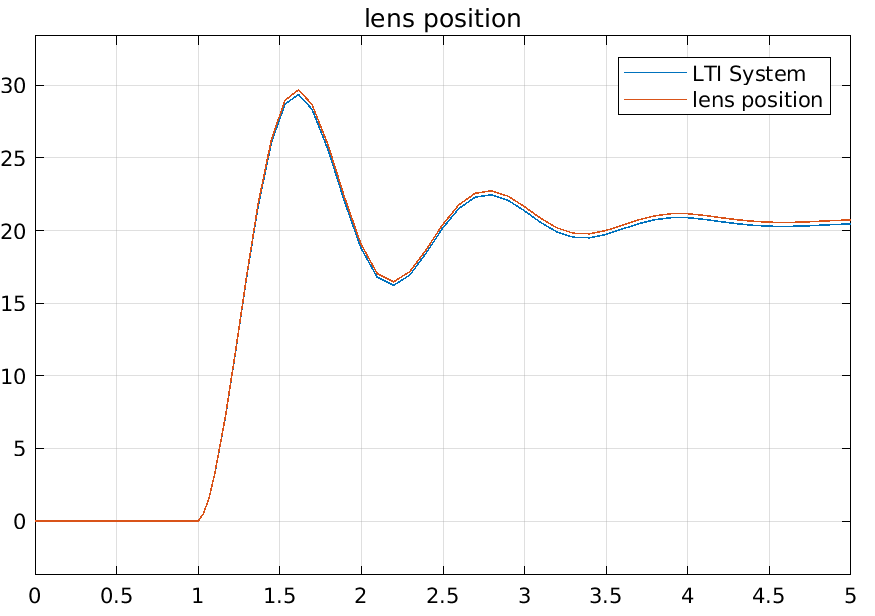
当把输入从原来的1改为10后,次线性系统失效
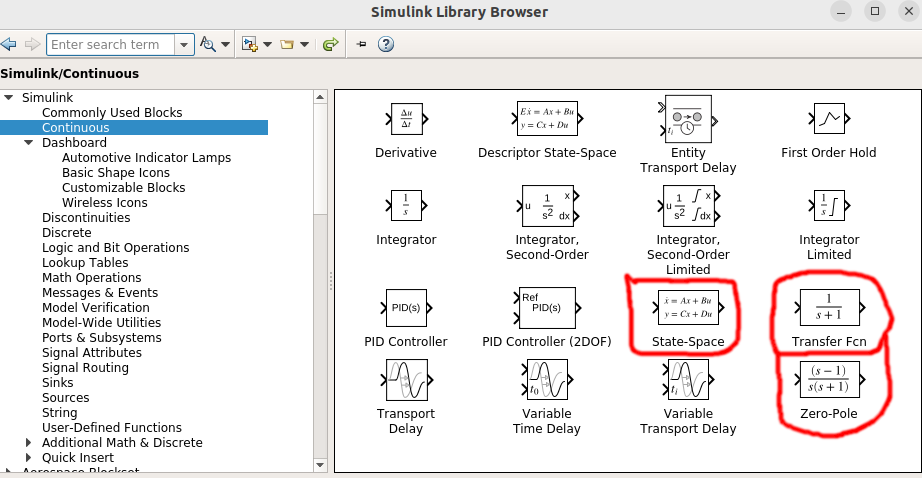
更多与系统线性化相关的模块参考可参考相关文档
在Model Linearizer窗口中可单击图像空白处查看:
- 上升时间
- 超调量
- 达到稳态的时间
- 稳态值
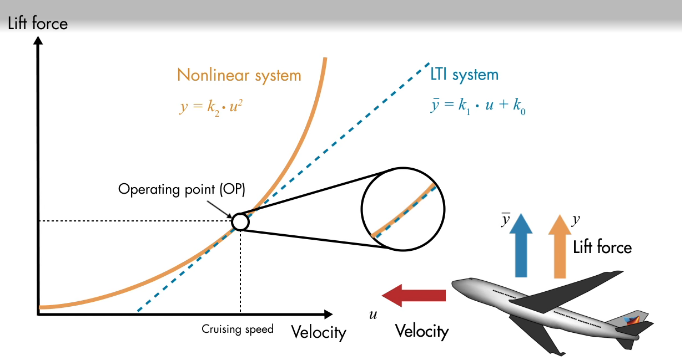
原理
非线性函数的切线处可近似线性化切点附近
二、反馈控制
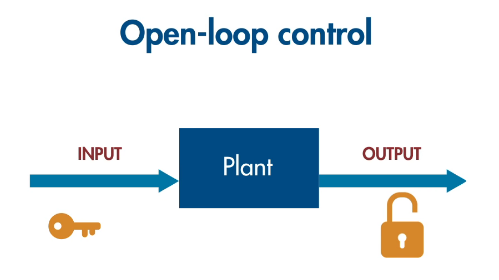
开环控制
反馈or闭环控制
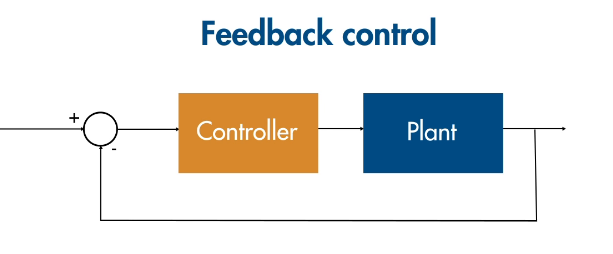
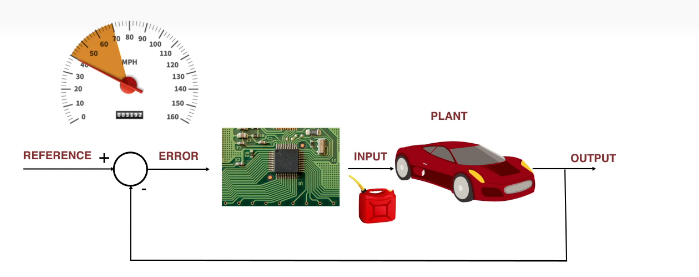
PID Controller
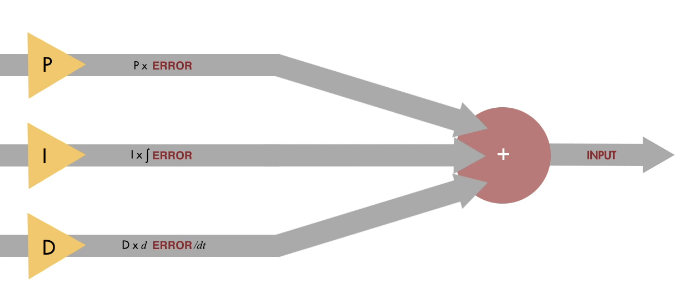
PID微调
双击PIDblock打开对话框,右下边点击tune即可对PID参数进行调整
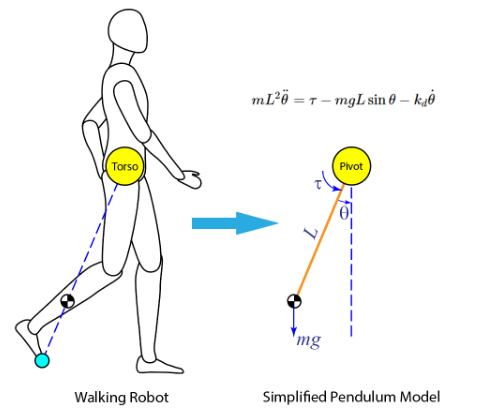
案例
mL2θ¨=τ−mgLsinθ−kdθ˙mL^2\ddot \theta = \tau - mgLsin\theta - k_d \dot \theta mL2θ¨=τ−mgLsinθ−kdθ˙
总结
上一篇:蚁群算法c++
下一篇:Linux内核源码进程原理分析
相关内容
热门资讯
前端-session、jwt
目录: (1)session (2&#x...
linux入门---制作进度条
了解缓冲区 我们首先来看看下面的操作: 我们首先创建了一个文件并在这个文件里面添加了...
关于测试,我发现了哪些新大陆
关于测试 平常也只是听说过一些关于测试的术语,但并没有使用过测试工具。偶然看到编程老师...
前缀和与对数器与二分法
1. 前缀和 假设有一个数组,我们想大量频繁的去访问L到R这个区间的和,...
nodejs:本地安装nvm实...
一、背景-使用不同版本node的原因 vue3+ts、nuxt3版本,node...
JAVA集合知识整理
Java集合知识整理 HashMap相关 HashMap的底层数据结构:jdk1.8之...
无刷直流电机介绍及单片机控制实...
无刷直流电机介绍及单片机控制实例前言基本概念优势与劣势使用寿命基本结构使用单片机控制实例电子调速器&...
fwdiary(2) dp2
1.传纸条 AcWing 275. 传纸条 - AcWing 走两条路,走一条最大的...
常用的DOS命令
常用的DOS命令 DOS(Disk Operating System,磁...
<C++> 类和对象(下)
1.const成员函数将const修饰的“成员函数”称之为const成员函数,cons...