
四轮两驱小车(五):蓝牙HC-08通信
创始人
2024-05-29 00:52:03
0次
前言:
在我没接触蓝牙之前,我觉得蓝牙模块应用起来应该挺麻烦,后来发觉这个蓝牙模块的应用本质无非就是一个串口
蓝牙模块:
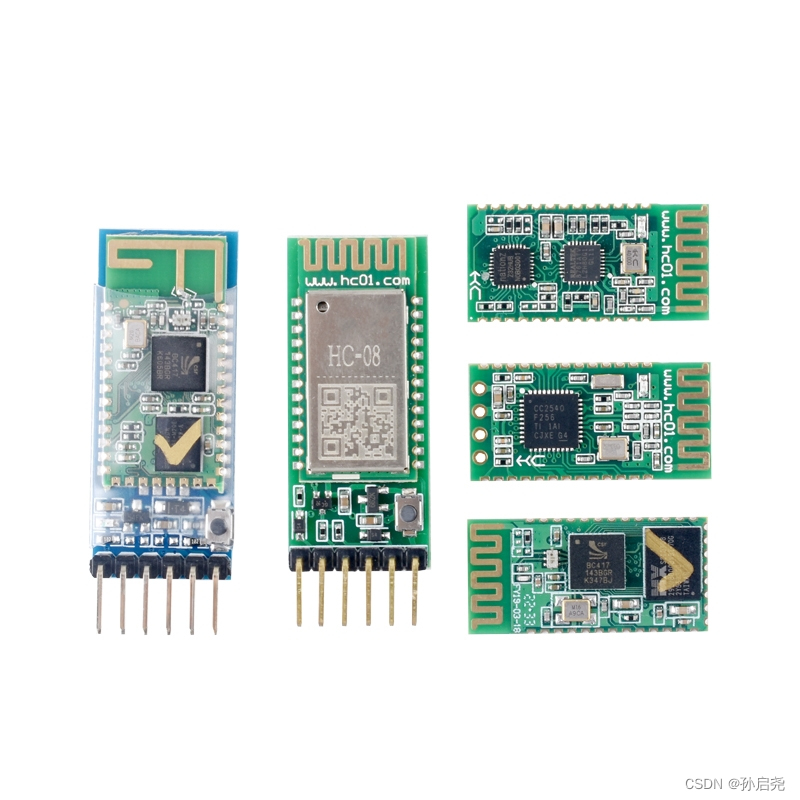
这是我从某宝上买到的蓝牙模块HC-08,价格还算可以,而且可以适用于大多数蓝牙调试软件。回到刚开始说的话,蓝牙模块的应用和单片机的串口几乎是一样的,我们可以用USB转TTL模块与HC-08模块进行通信,虽说HC-08有6个引脚,但是我们只用4个,连接方式如下对应
| USB转TTL | HC-08 |
| 3V3 | VCC |
| TXD | RXD |
| RXD | TXD |
| GND | GND |
连接之后,蓝牙模块蓝色灯闪烁(没和手机连接)。串口助手选择波特率为9600,我们可以直接用串口助手发送AT指令,当蓝牙模块回馈OK的时候,说明我们的蓝牙模块没有问题。

接下来给大家罗列一下常用的AT指令
| 指令 | 响应 | 说明 |
| AT | OK | 检验串口是否正常工作 |
| AT+RX | Name:HC-08 >>(蓝牙名称) Role:Slave >>>>(模块角色 主 M / 从 S) Baud:9600,NONE (串口波特率, 校验位) Addr:48,70,1E,24,16,27>>(蓝牙地址) PIN :000000>>>>[ 蓝牙密码 (密码无效) ] | 查询模块的基本参数 |
| AT+DEFAULT | OK | 恢复出厂设置,不会清除主机已记录的从机地址!若要清除请在 未连线状态下使用 AT+CLEAR 指令进行清除。模块会自动重启,重启 200ms 后可进行新的操作 |
| AT+RESET | OK | 重启模块,模块会自动重启,重启 200ms 后 可进行新的操作 |
| AT+VERSION | HC-08 V3.3,2020-10-16 | 获取软件版本和发布日期 |
| AT+ROLE=x | Master/Slave | 设置主机/从机;默认从机,设置后模块将自动重启, 重启 200ms 后可进行新的操作 |
STM32驱动HC-08例程:
下面是我的部分代码,包括了初始化部分,和中断部分,看完这部分代码,我们就更能理解为啥我说蓝牙模块的应用和串口几乎一致。因为我的蓝牙模块连接的刚好是USART2,所以代码部分如下
void USART2_Init(unsigned int Baudrate)
{GPIO_InitTypeDef GPIO_InitStructure;USART_InitTypeDef USART_InitStructure;NVIC_InitTypeDef NVIC_InitStructure;RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE);RCC_APB1PeriphClockCmd(RCC_APB1Periph_USART2,ENABLE);GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP;//TXGPIO_InitStructure.GPIO_Pin = GPIO_Pin_2;GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_Init(GPIOA,&GPIO_InitStructure);GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IN_FLOATING;//RXGPIO_InitStructure.GPIO_Pin = GPIO_Pin_3;
//	GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz;GPIO_Init(GPIOA,&GPIO_InitStructure);USART_InitStructure.USART_BaudRate = Baudrate;USART_InitStructure.USART_HardwareFlowControl = USART_HardwareFlowControl_None; //关闭硬件流控制USART_InitStructure.USART_Mode = USART_Mode_Rx | USART_Mode_Tx;USART_InitStructure.USART_Parity = USART_Parity_No;				 //无校验位USART_InitStructure.USART_StopBits = USART_StopBits_1;		 //1个停止位USART_InitStructure.USART_WordLength = USART_WordLength_8b;//8个数据位USART_Init(USART2, &USART_InitStructure);USART_ITConfig(USART2, USART_IT_RXNE, ENABLE);	//允许接收中断USART_Cmd(USART2, ENABLE);NVIC_InitStructure.NVIC_IRQChannel = USART2_IRQn;//??1????NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=3;//?????3NVIC_InitStructure.NVIC_IRQChannelSubPriority =3;		//????3NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE;			//IRQ????NVIC_Init(&NVIC_InitStructure);	//??????????VIC????}
中断服务函数编写
void USART2_IRQHandler(void)
{if(USART_GetITStatus(USART2,USART_IT_RXNE) == 1)							//USART_FLAG_RXNE判断数据,== 1则有数据{if(Receive_sum > 49)													//数组能存放50个字节的数据				{USART_ReceiveString[49] = '\0';										//数据字节超过50位时,将最后一位设置为\0	Receive_Flag = 1;													//接收标志位置1,停止接收数据Receive_sum = 0;													//数组下标置0}if(Receive_Flag == 0)													//接收标志位等于0,开始接收数据{USART_ReceiveString[Receive_sum] = USART_ReceiveData(USART2);		//通过USART2串口接收字符Receive_sum++;														//数组下标++if(USART_ReceiveString[Receive_sum-1] == '%'){Receive_Flag = 1;Receive_sum = 0;printf("%s\r\n",USART_ReceiveString);					if(strcmp(USART_ReceiveString,"channel:1%") == 0){FSM_led = LED_state1;FSM_hc08 = Channel_1;Receive_Flag = 0;}else if(strcmp(USART_ReceiveString,"channel:2%") == 0){FSM_led = LED_state2;FSM_hc08 = Channel_2;Receive_Flag = 0;}}}USART_ClearITPendingBit(USART2,USART_IT_RXNE);							//接收后先清空标志位}
}
上一篇:用Python批量重命名文件
相关内容
热门资讯
前端-session、jwt
目录: (1)session (2&#x...
linux入门---制作进度条
了解缓冲区 我们首先来看看下面的操作: 我们首先创建了一个文件并在这个文件里面添加了...
关于测试,我发现了哪些新大陆
关于测试 平常也只是听说过一些关于测试的术语,但并没有使用过测试工具。偶然看到编程老师...
前缀和与对数器与二分法
1. 前缀和 假设有一个数组,我们想大量频繁的去访问L到R这个区间的和,...
nodejs:本地安装nvm实...
一、背景-使用不同版本node的原因 vue3+ts、nuxt3版本,node...
JAVA集合知识整理
Java集合知识整理 HashMap相关 HashMap的底层数据结构:jdk1.8之...
无刷直流电机介绍及单片机控制实...
无刷直流电机介绍及单片机控制实例前言基本概念优势与劣势使用寿命基本结构使用单片机控制实例电子调速器&...
fwdiary(2) dp2
1.传纸条 AcWing 275. 传纸条 - AcWing 走两条路,走一条最大的...
常用的DOS命令
常用的DOS命令 DOS(Disk Operating System,磁...
<C++> 类和对象(下)
1.const成员函数将const修饰的“成员函数”称之为const成员函数,cons...