
导航技术调研(CSDN_0023_20221217)
文章编号:CSDN_0023_20221217
目录
1. 惯性导航
2. 组合导航技术
3. 卡尔曼滤波
1. 惯性导航
惯性导航系统(INS-Inertial Navigation System)是上个世纪初发展起来的。惯性导航是一种先进的导航方法,但实现导航定位的原理却非常简单,它是通过测量运载体本身的加速度来完成导航任务的。根据牛顿惯性原理,利用惯性元件(陀螺仪、加速度计)测量出运载体的加速度,经过积分和运算,便可以获得速度和位置,供导航使用。所以,惯性导航是自主式导航系统,具有完全独立工作性能,不受任何自然条件或环境的干扰和影响,具有连续长时间工作的特点,也具有精度高的特点,是最基本的导航方式。由于它的完全自主性,惯性导航已经广泛用于航天、航空、航海和许多民用领域,成为目前各种航行体上应用的一种主要导航设备,能够提供精确的姿态和多种导航信息。
一个完整的惯性导航系统应该包括以下几个主要部分:
- 加速度计。用于测量载体的运动加速度。通常应有两个至三个,并安装在三个坐标轴方向上。
- 陀螺稳定平台。为加速度计提供一个准确的坐标基准,以保持加速度计始终沿三个轴向上侧定加速度,同时也使惯性测量元件与载体的运动相隔离。
- 导航计算机。用来完成诸如积分等导航计算工作,并提供陀螺施距的指令信号。
- 控制显示器。用于输出显示导航参数以及进行必要的控制操作等。
- 电源及必要的附件等。
惯性导航系统的优点是:
- 自主性强,它可以不依赖任何外界系统的支持,单独进行导航。
- 不受环境、载体机动和无线电干扰的影响,可以连续输出包括基准在内的全部导航参数,实时导航数据更新率高。
- 具备很好的短期精度和稳定性。
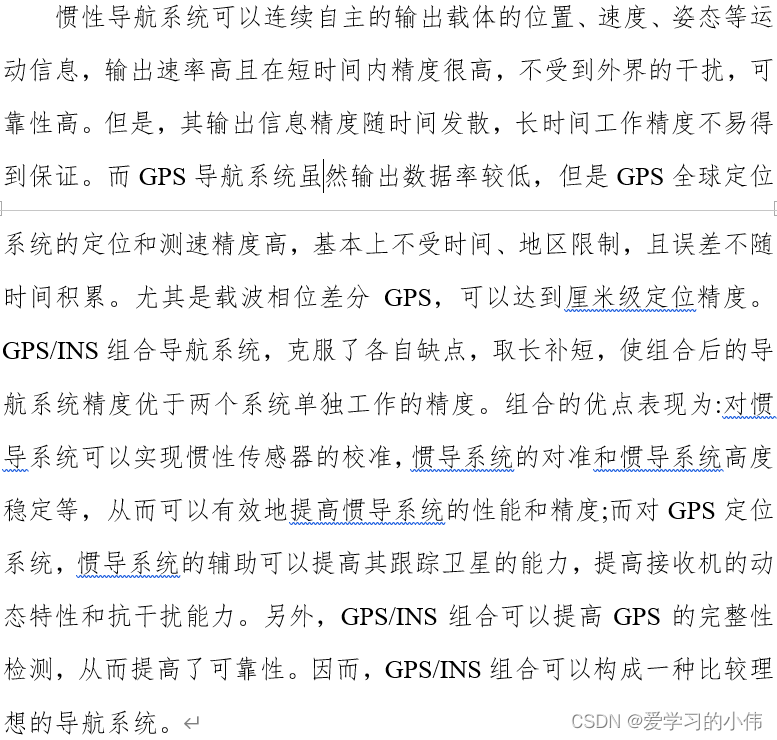
惯性导航系统的主要缺点是导航定位误差随时间增长,因而难以长时间的独立工作。解决这一问题的途径有两个,一是提高惯性导航系统本身的精度,另一个是采用组合导航技术。提高惯性导航系统的精度,主要依靠采用新材料、新工艺、新技术,提高惯性器件的精度,或研制新型高精度的惯性器件。实践已经证明,这需要花费很大的人力物力,而且惯性器件精度的提高是有限的。
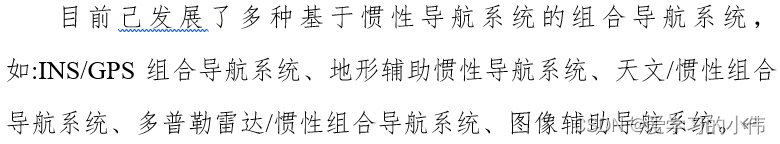
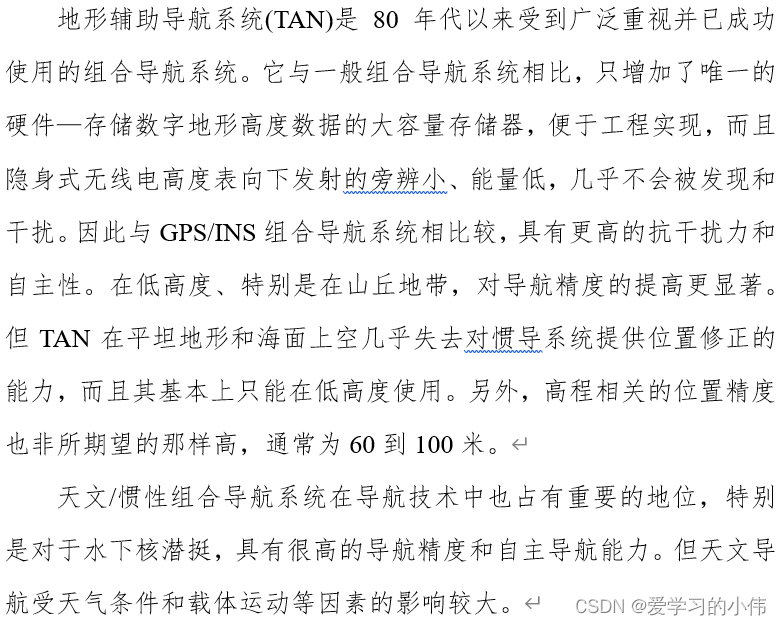
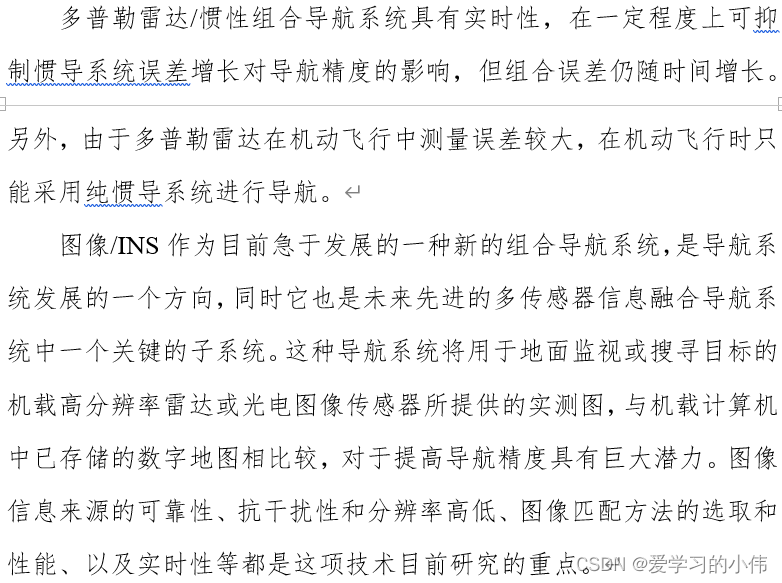
而组合导航主要是通过软件技术来提高导航精度,实践证明这是一种经济有效的方法,因而组合导航技术是目前导航技术发展的主要方向。
2. 组合导航技术
3. 卡尔曼滤波
本博客上传的所有原创类资料,仅可用于个人学习、交流等非商业性用途。未经作者同意,不可用于任何商业用途。
如在文献、报告等文字材料中引用本博客发布的原创类资料,请注明出处。
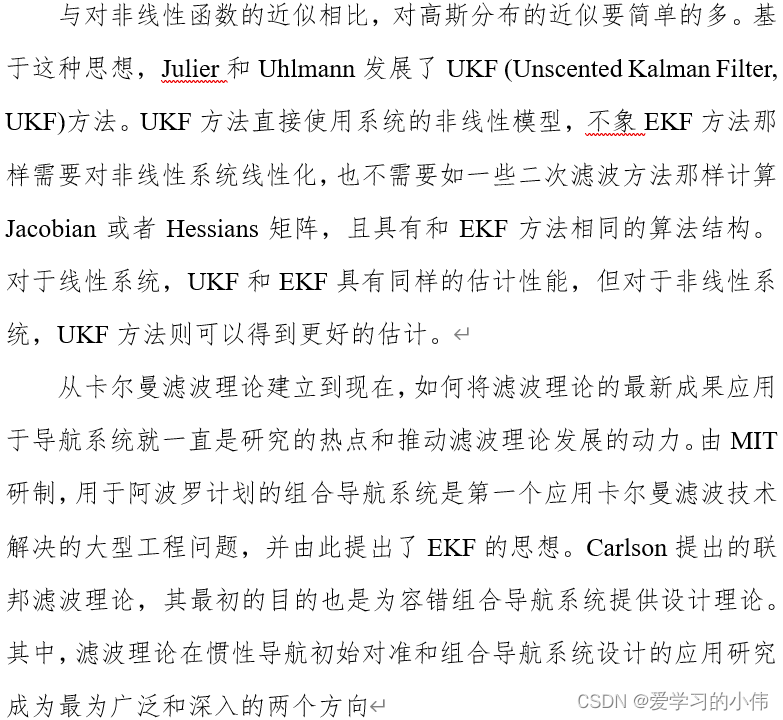
由于原文公式较多,所以本文部分内容以截图的形式分享给大家,获取电子版文档可私信。